English
 Vietnamese
 Italian
 Spanish
 Thai
 Japanese
 Portuguese
 Korean
 Russian
 French
 German
 Polish
 Indonesian
พารามิเตอร์ทางไฟฟ้าที่สำคัญที่ต้องระบุเมื่อสั่งซื้อตัวเหนี่ยวนำ OEM/ODM
คำสั่งตัวเหนี่ยวนำแบบกำหนดเองสำเร็จหรือล้มเหลวในเอกสารข้อมูลจำเพาะ พารามิเตอร์ทางไฟฟ้าเจ็ดตัวเป็นตัวกำหนดผลลัพธ์: ตัวเหนี่ยวนำและพิกัดความเผื่อ, DCR, กระแสพิกัดและความอิ่มตัว, SRF, สัมประสิทธิ์อุณหภูมิและช่วงการทำงาน และความสูญเสียของแกนกลาง การระบุเกินข้อกำหนดทำให้ต้นทุน ขนาด และระยะเวลารอคอยสินค้าเพิ่มขึ้น ต่ำกว่าข้อกำหนดทำให้เกิดความอิ่มตัว ความร้อนสูงเกินไป เสียงสะท้อน และความล้มเหลวของสนาม พารามิเตอร์เหล่านี้โต้ตอบด้วย DCR ที่ต่ำกว่ามักหมายถึงตัวเครื่องที่ใหญ่ขึ้น และการเหนี่ยวนำที่สูงกว่าจะลด SRF เป้าหมายคือข้อมูลจำเพาะที่ขับเคลื่อนด้วยแอปพลิเคชันที่สมดุล กระบวนการคัดเลือกที่มีโครงสร้าง ตั้งแต่คำจำกัดความความต้องการไปจนถึงการตรวจสอบตัวอย่าง ช่วยให้วิศวกรแปลความต้องการในการใช้งานให้เป็นข้อกำหนดที่ชัดเจนสำหรับตัวเหนี่ยวนำแบบกำหนดเองแบบ Gujing
ค่าตัวเหนี่ยวนำและความอดทน
ค่าตัวเหนี่ยวนำที่กำหนดจะกำหนดจุดการทำงานของวงจร แถบพิกัดความเผื่อจะกำหนดว่าชิ้นส่วนการผลิตอาจเคลื่อนไปจากจุดนั้นได้ไกลแค่ไหน วิศวกรควรระบุทั้งสองอย่างใน RFQเนื่องจากค่าเล็กน้อยทำให้ผู้ผลิตไม่มีกรอบเวลาการยอมรับ ตระกูลตัวเหนี่ยวนำทั่วไปมีความทนทานค่อนข้างสม่ำเสมอ:
ประเภทตัวเหนี่ยวนำ | ความอดทนในการเหนี่ยวนำ |
ตัวเหนี่ยวนำแบบ Bobbin | ±10% (ความคลาดเคลื่อนความเหนี่ยวนำหลักมาตรฐานอุตสาหกรรม) |
ตัวเหนี่ยวนำแกนผงเหล็ก | ±10% (โดยมีความหนาแน่นฟลักซ์สูงสุดถึง 15,000 เกาส์) |
เหตุใดความอดทนในการเหนี่ยวนำจึงมีความสำคัญ
ตัวเหนี่ยวนำจะกำหนดรูปร่างกระแสกระเพื่อมโดยตรงในตัวแปลงสวิตชิ่ง ความถี่จุดตัดในตัวกรอง และการจัดเก็บพลังงานต่อรอบ ส่วนหนึ่งที่ขอบด้านล่างของสายมีการกระเพื่อมมากกว่าและอาจเข้าใกล้ความอิ่มตัวเร็วกว่า ส่วนที่ขอบสูงจะเปลี่ยนความถี่มุมของฟิลเตอร์ และสามารถเปลี่ยนความเสถียรของลูปได้ ความคลาดเคลื่อนจึงทำหน้าที่เป็นการรับประกันประสิทธิภาพ ไม่ใช่พิธีการ ข้อมูลจำเพาะควรระบุค่าระบุ แถบความคลาดเคลื่อน และความถี่ในการทดสอบและสภาวะอคติที่ผู้ผลิตวัดทั้งสองอย่าง
การตั้งค่าแถบความอดทนที่สมจริง
แถบ ±10% ครอบคลุมการออกแบบแกนกระสวยและแกนผงเหล็กส่วนใหญ่ และรักษาต้นทุนและระยะเวลารอคอยสินค้าให้สมเหตุสมผล การขันแถบที่ต่ำกว่าระดับนั้นให้แน่นมักจะต้องมีการคัดแยกพิเศษหรือการจัดระดับแกนที่เข้มงวดมากขึ้น และราคาก็สูงขึ้นตามไปด้วย ข้อผิดพลาดสามประการสมควรได้รับความสนใจ ประการแรก ความอดทนที่มากเกินไปจะเพิ่มต้นทุนโดยไม่เกิดประโยชน์กับวงจรจริง ประการที่สอง ตัวเหนี่ยวนำเบี่ยงเบนไปเหนืออุณหภูมิ ดังนั้นแถบอุณหภูมิห้องเพียงอย่างเดียวอาจไม่ปกป้องประสิทธิภาพตลอดช่วงการทำงาน ประการที่สาม ค่าความคลาดเคลื่อนที่ยอมรับได้ที่ความถี่การทดสอบหนึ่งอาจไม่คงอยู่ที่ความถี่สวิตช์ของแอปพลิเคชัน ข้อมูลจำเพาะควรระบุความถี่ในการวัดและบันทึกค่าเผื่อการเบี่ยงเบนของอุณหภูมิ ดังนั้นตัวอย่างที่ได้รับอนุมัติและชิ้นส่วนที่ผลิตจำนวนมากจะถูกตัดสินบนพื้นฐานเดียวกัน
ความต้านทานไฟฟ้ากระแสตรง (DCR)
ความต้านทานกระแสตรงจะตั้งค่าการสูญเสียการนำไฟฟ้าของขดลวด วิศวกรควรถือว่ามันเป็นรายการงบประมาณด้านประสิทธิภาพ ไม่ใช่เป็นเอกสารข้อมูลในภายหลัง
DCR และการสูญเสียพลังงาน
ความต้านทานกระแสตรงแปลงกระแสเป็นความร้อนผ่านขดลวด การสูญเสียทองแดง DC เท่ากับกำลังสองของกระแสขดลวด DC คูณด้วยความต้านทานของขดลวดที่อุณหภูมิการทำงาน กระแสไฟฟ้า 2 A ผ่านทางขดลวดขนาด 50 mΩ จะกระจายความร้อน 0.2 W เป็นต้น ความร้อนนั้นจะทำให้อุณหภูมิของขดลวดเพิ่มขึ้น และอุณหภูมิที่สูงขึ้นจะทำให้ DCR สูงขึ้นอีกครั้ง ค่าเอกสารข้อมูลอุณหภูมิห้องจึงประเมินการสูญเสียที่แท้จริงในตู้อุ่นต่ำเกินไป การสูญเสียทองแดง DC เป็นเพียงส่วนหนึ่งของทั้งหมดเท่านั้น ผลกระทบต่อผิวหนังและความใกล้ชิดเพิ่มการสูญเสียขดลวด AC ที่ความถี่สูงขึ้น และการสูญเสียแกนจะเพิ่มมากขึ้น ผลรวมของการสูญเสียทั้งสามนี้จะกำหนดประสิทธิภาพและอุณหภูมิการทำงานขั้นสุดท้าย
การตั้งค่าขีดจำกัด DCR เชิงปฏิบัติ
ข้อมูลจำเพาะควรระบุ DCR สูงสุดที่อุณหภูมิทดสอบที่กำหนด และผู้ซื้อควรยืนยันอุณหภูมินั้นกับผู้ผลิต ขนาดบรรจุภัณฑ์ผลักดันให้เกิดการแลกเปลี่ยน โดยทั่วไปค่าตัวเหนี่ยวนำในแพ็คเกจขนาดเล็กจะมี DCR สูงกว่าและกระแสอิ่มตัวต่ำกว่า เนื่องจากขดลวดมีความแน่นและบางกว่า ตารางด้านล่างแสดงแนวโน้มทั่วไป
บรรจุุภัณฑ์ | DCR สัมพัทธ์ | ผลกระทบด้านประสิทธิภาพ |
ชิป 0402 | สูง | เล็กน้อยในระดับสัญญาณ |
ชิป 0805 | ปานกลาง | ต่ำ |
พลัง CD43 | ต่ำ | ปานกลาง ดูที่ 2 A+ |
NR6045 | ต่ำมาก | น้อยที่สุด เหมาะกับกระแสสูง |
ซีรีส์ปี 1770 | ต่ำมาก | ปรับประสิทธิภาพกระแสไฟฟ้าสูงให้เหมาะสม |
ขีดจำกัด DCR ที่ไม่มีอุณหภูมิอ้างอิงทำให้ผู้ผลิตไม่มีเกณฑ์การยอมรับที่ตรวจสอบได้
การออกแบบที่ใช้พลังงานแบตเตอรี่มักจะทำให้ DCR เป็นปัจจัยในการตัดสินใจระหว่างแพ็คเกจสองชุดที่เทียบเท่ากัน วงจร RF และเรโซแนนซ์จะจัดลำดับความสำคัญของปัจจัย Q แทน ผู้ซื้อควรจำไว้ว่า DCR เพียงอย่างเดียวไม่สามารถอธิบายการให้ความร้อนความถี่สูงได้ ข้อมูลจำเพาะควรจับคู่ขีดจำกัด DCR กับข้อมูลความต้านทาน AC รูปคลื่นกระเพื่อม และความถี่ในการทำงาน
จัดอันดับเทียบกับกระแสอิ่มตัว
การกำหนดอันดับสองปัจจุบัน
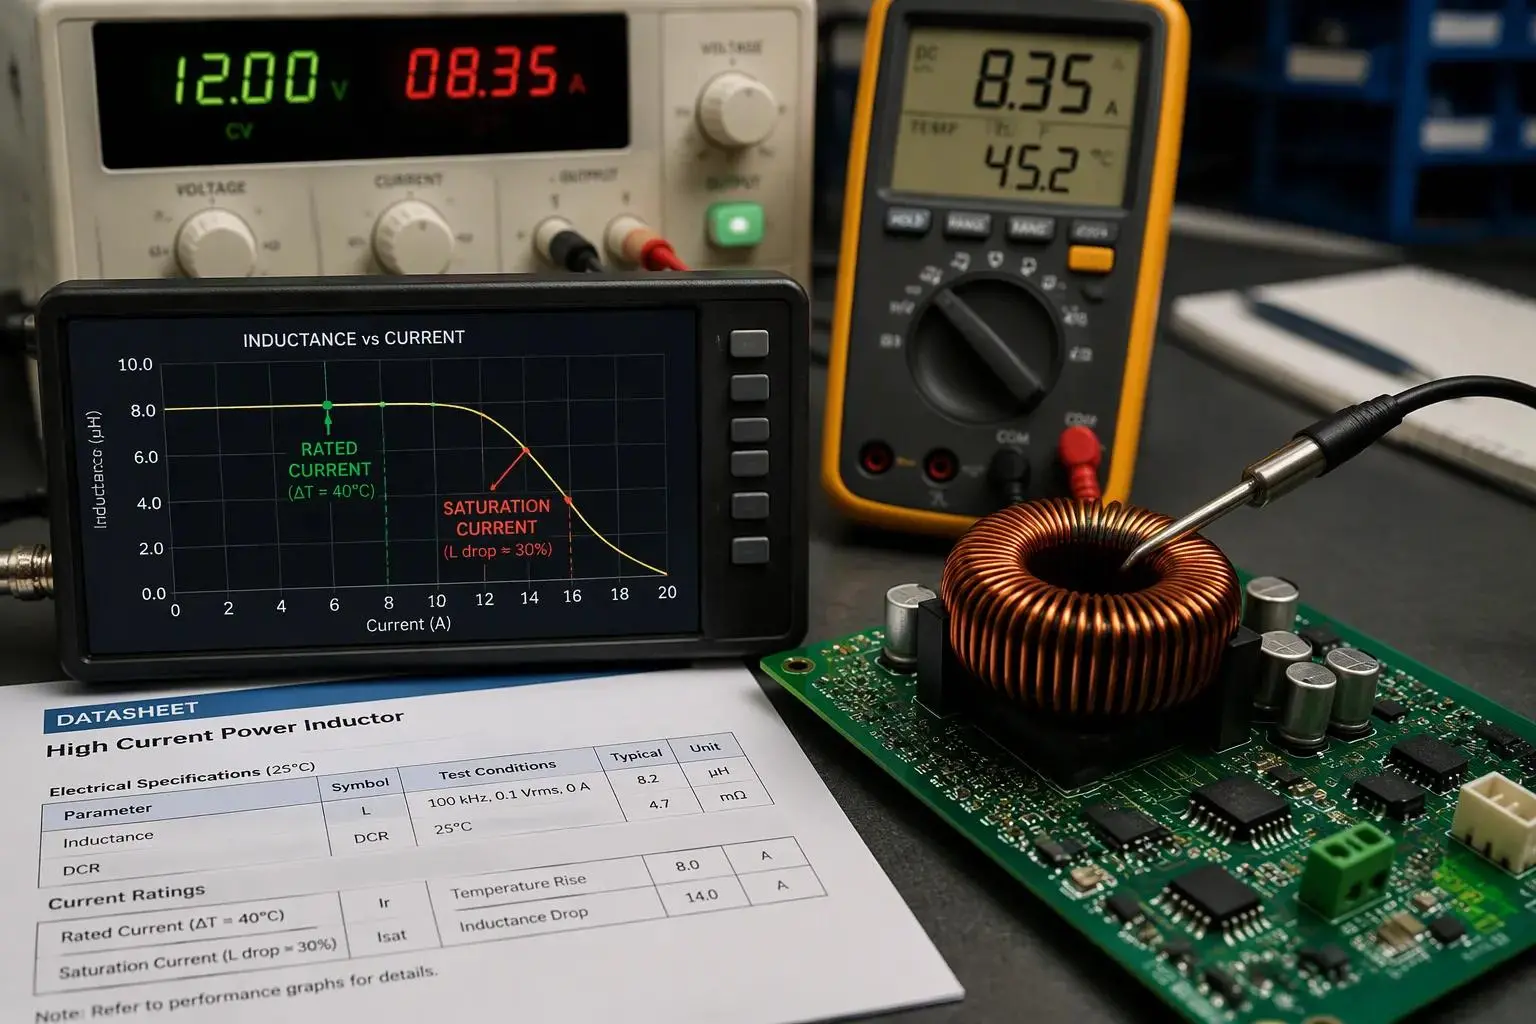
กระแสไฟพิกัดและกระแสอิ่มตัวอธิบายขีดจำกัดสองแบบที่แตกต่างกัน และวิศวกรไม่ควรถือว่าขีดจำกัดเหล่านี้ใช้แทนกันได้ กระแสไฟพิกัดหรือที่เรียกว่ากระแสความร้อน คือกระแสสูงสุดที่ทำให้เกิดอุณหภูมิที่เพิ่มขึ้นเหนือสภาพแวดล้อมตามที่กำหนด กระแสอิ่มตัวคือกระแสสูงสุดที่แกนกลางเริ่มสูญเสียความเหนี่ยวนำ ตารางด้านล่างสรุปคำจำกัดความมาตรฐานและประเด็นหลักของรูปแบบต่างๆ ของผู้ผลิต
พารามิเตอร์ | คำจำกัดความมาตรฐาน | การเปลี่ยนแปลงของผู้ผลิต |
พิกัดกระแส (กระแสความร้อน) | กระแสไฟฟ้าสูงสุดสำหรับอุณหภูมิที่กำหนดที่เพิ่มขึ้นเหนือสภาพแวดล้อม โดยทั่วไปคือ 20°C หรือ 40°C | เกณฑ์การเพิ่มขึ้นของอุณหภูมิจะแตกต่างกัน ดังนั้นการให้คะแนนจึงไม่สามารถเปรียบเทียบได้โดยตรง |
กระแสอิ่มตัว | กระแสไฟฟ้าสูงสุดที่ตัวเหนี่ยวนำลดลงตามเปอร์เซ็นต์ที่กำหนด | เปอร์เซ็นต์การเหนี่ยวนำลดลงแตกต่างกันไป: มักจะ 30% หรือ 35%, บางส่วนใช้ 20%, อื่นๆ 40% |
แกนที่มีความอิ่มตัวอ่อน เช่น เฟอร์ไรต์ที่มีช่องว่างอากาศแบบกระจายและเหล็กที่เป็นผง จะม้วนตัวออกไปเรื่อยๆ แทนที่จะตกลงอย่างรวดเร็ว แกนที่มีความอิ่มตัวของสีแข็งแสดงการตกขอบหน้าผา ผู้ซื้อที่เปรียบเทียบเอกสารข้อมูลทางเทคนิคสองแผ่นโดยไม่ตรวจสอบคำจำกัดความเหล่านี้อาจเลือกชิ้นส่วนที่อิ่มตัวเร็วหรือร้อนเกินไป
การระบุกระแสสำหรับตัวเหนี่ยวนำแบบกำหนดเองของ Gujing
ข้อมูลจำเพาะควรระบุว่าข้อกำหนดความอิ่มตัวใดที่ใช้ ซึ่งแสดงเป็นเปอร์เซ็นต์การเหนี่ยวนำลดลง และยืนยันกับผู้ผลิตก่อนปล่อย การระบุกระแสไฟฟ้าเกินความจำเป็นที่แท้จริงของแอปพลิเคชันจะเพิ่มขนาดและต้นทุนโดยไม่เกิดประโยชน์ ตัวอย่างที่ใช้งานได้แสดงให้เห็นว่าเหตุใดการให้คะแนนทั้งสองจึงมีความสำคัญ
ตัวเหนี่ยวนำอาจได้รับการจัดอันดับความอิ่มตัว 6 A และความร้อน 4 A ในคอนเวอร์เตอร์ 4 A ที่มีริปเปิล 40% กระแสไฟสูงสุด (~4.8 A) จะยังคงอยู่ต่ำกว่าขีดจำกัดความอิ่มตัวของสี 6 A แต่กระแสไฟ 4 A RMS ตรงตามพิกัดความร้อนแล้ว ก่อนที่จะพิจารณาอุณหภูมิแวดล้อม แหล่งความร้อนใกล้เคียง หรือการไหลเวียนของอากาศ
การสนับสนุนการคัดเลือกของ Gujingช่วยให้วิศวกรจับคู่ระดับปัจจุบันกับข้อกำหนดการใช้งาน และทีมงานสามารถยืนยันคำจำกัดความของความอิ่มตัวที่ใช้สำหรับตัวเหนี่ยวนำแบบกำหนดเองของ Gujing แต่ละตัวได้ RFQ ควรแสดงรายการกระแส RMS กระแสสูงสุด เปอร์เซ็นต์การกระเพื่อม และอุณหภูมิแวดล้อมที่คาดไว้ ค่าสี่ค่าเหล่านี้ช่วยให้ผู้ผลิตตรวจสอบพิกัดทั้งสองกับสภาพการทำงานจริงได้
ความถี่เรโซแนนซ์ในตัว (SRF)
SRF และช่วงความถี่ที่ใช้งานได้
ความถี่เรโซแนนซ์ในตัวเองเป็นจุดที่ความจุของกาฝากในตัวเหนี่ยวนำยกเลิกการเหนี่ยวนำ ความจุแบบเลี้ยวต่อเลี้ยว ความจุของแผ่น และการมีเพศสัมพันธ์กับตัวนำใกล้เคียง ล้วนมีส่วนทำให้เกิดค่าของกาฝากนั้น เมื่อรวมกับตัวเหนี่ยวนำ พวกมันจะสร้างวงจรเรโซแนนซ์แบบขนาน ต่ำกว่า SRF มาก คอยล์จะทำงานแบบเหนี่ยวนำและอิมพีแดนซ์จะเพิ่มขึ้นตามความถี่ ใกล้กับ SRF ชิ้นส่วนจะมีความต้านทานสูงสุด เหนือ SRF อุปกรณ์จะเปลี่ยนเป็นคาปาซิทีฟและอิมพีแดนซ์จะลดลงเมื่อความถี่เพิ่มขึ้น ตัวเหนี่ยวนำ 100 nH ที่มีความจุของปรสิต 0.25 pF ไปถึง SRF ที่ประมาณ 1.01 GHz เป็นต้น ส่วนดังกล่าวจะอยู่ต่ำกว่าจุดนั้นและมีประจุอยู่ด้านบน
ลักษณะการทำงานนี้ทำให้เกิดเพดานความถี่ที่ใช้งานได้สูง การกรอง การจับคู่ และการแยกทั้งหมดจะลดลงเมื่อชิ้นส่วนผ่านเข้าสู่บริเวณตัวเก็บประจุ นักออกแบบจึงควรถือว่า SRF เป็นข้อจำกัดในการออกแบบไม่ใช่เป็นเพียงความอยากรู้ในเอกสารข้อมูล
การระบุ SRF สำหรับการสลับและการกรอง
ข้อมูลจำเพาะควรระบุ SRF ขั้นต่ำเหนือแถบการทำงานของแอปพลิเคชัน คำแนะนำทั่วไปเรียกร้องให้มี SRF อย่างน้อย 2–3 เท่าของความถี่การทำงานสูงสุด วงจร RF มักต้องการระยะขอบที่กว้างกว่า โดยการออกแบบบางอย่างแนะนำให้มีความถี่ในการทำงานอย่างน้อย 10 เท่า RFQ ควรตั้งชื่อความถี่สูงสุดที่ชิ้นส่วนจะเห็น รวมถึงการสลับฮาร์โมนิคและแถบหยุดตัวกรอง EMI เพื่อให้ผู้ผลิตสามารถยืนยันส่วนต่างได้
ข้อผิดพลาดที่พบบ่อยที่สุดคือการเพิกเฉยต่อ SRF ในการออกแบบสวิตช์ความถี่สูงหรือตัวกรอง EMI ชิ้นส่วนที่เลือกจากการเหนี่ยวนำและกระแสเพียงอย่างเดียวอาจอยู่ใกล้กับเสียงสะท้อน ซึ่งการเหนี่ยวนำและการเปลี่ยนเฟสที่มีประสิทธิผลจะมีความไวต่อความถี่สูง จากนั้นตัวกรองจะลดทอนลงน้อยกว่าที่คาดไว้ หรือลูปคอนเวอร์เตอร์ทำงานอย่างคาดเดาไม่ได้ ผู้ซื้อควรคำนึงถึงความจุปรสิตของ PCB ที่ความถี่ในการทำงานด้วย เนื่องจากโครงร่างบอร์ดจะเลื่อน SRF ที่มีประสิทธิผลลงด้านล่าง การจับคู่ขีดจำกัด SRF กับข้อกำหนดปัจจัย Q ที่ความถี่ในการทำงานทำให้ผู้ผลิตบรรลุเป้าหมายความถี่สูงโดยสมบูรณ์
ค่าสัมประสิทธิ์อุณหภูมิและช่วง
ความเหนี่ยวนำเทียบกับพฤติกรรมอุณหภูมิ
ค่าสัมประสิทธิ์อุณหภูมิอธิบายจำนวนความเหนี่ยวนำการเปลี่ยนแปลงเมื่ออุณหภูมิเปลี่ยนแปลง การซึมผ่านของแกนกลางเป็นตัวขับเคลื่อนการเปลี่ยนแปลงส่วนใหญ่ และผลที่ได้นั้นยังห่างไกลจากเรื่องเล็กน้อย แกนเฟอร์ไรต์ในช่วงอุณหภูมิอุตสาหกรรมมักแสดงความแปรผันของตัวเหนี่ยวนำที่ ±10–30% วัสดุเฟอร์ไรต์บางชนิดสูญเสียความสามารถในการซึมผ่านได้มากถึง 50% ระหว่างอุณหภูมิ 25°C ถึง 100°C นักออกแบบที่อนุมัติตัวอย่างที่อุณหภูมิห้องจึงอาจได้รับชิ้นส่วนที่มีพฤติกรรมแตกต่างไปมากเมื่ออยู่ในตู้ที่อุ่น
ข้อมูลจำเพาะควรระบุค่าสัมประสิทธิ์อุณหภูมิหรือการเบี่ยงเบนของตัวเหนี่ยวนำที่ยอมให้ตลอดช่วงการทำงาน ร่วมกับอุณหภูมิอ้างอิง ผู้ซื้อควรถามเกี่ยวกับอุณหภูมิกูรี ซึ่งเป็นจุดที่แกนกลางสูญเสียคุณสมบัติทางแม่เหล็กไปโดยสิ้นเชิง ความเสถียรของการซึมผ่านใกล้กับจุดนั้นจะลดลงอย่างดีก่อนที่แกนกลางจะล้มเหลว การเลือกใช้วัสดุมีความสำคัญที่นี่ แกน Sendust (Fe-Si-Al) เหมาะกับการใช้งานในยานยนต์และช่วงอุณหภูมิกว้าง และ AEC-Q200 มักระบุ Sendust ด้วยเหตุผลนี้ ชิ้นส่วนคอมโพสิตและชิ้นส่วนขึ้นรูปสมควรได้รับการตรวจสอบที่อุณหภูมิสูง ซัพพลายเออร์ทดสอบ Isat ที่อุณหภูมิ 85°C และปฏิเสธชิ้นส่วน 5–8% เนื่องจากตกลงต่ำกว่า Isat ที่กำหนดที่อุณหภูมินั้น
ช่วงการจับคู่กับแอปพลิเคชัน
ช่วงอุณหภูมิในการทำงานต้องครอบคลุมสภาพแวดล้อมทางความร้อนที่แท้จริง ไม่ใช่เฉพาะอากาศโดยรอบ แหล่งความร้อนใกล้เคียง การเพิ่มขึ้นของกรอบหุ้ม และความร้อนได้เองจากการสูญเสียทองแดงและแกน ล้วนส่งผลให้ชิ้นส่วนมีอุณหภูมิสูงกว่าอุณหภูมิห้อง RFQ ควรระบุอุณหภูมิต่ำสุดและสูงสุดที่ตัวเหนี่ยวนำจะเห็น รวมถึงการทำความร้อนในตัวเอง และจับคู่ช่วงดังกล่าวกับค่าเผื่อการเคลื่อนตัวของตัวเหนี่ยวนำ
การเลือกวัสดุที่หลากหลายทำให้ต้นทุนสูงขึ้นและทำให้ตัวเลือกวัสดุแคบลง ดังนั้นจึงกำหนดงบประมาณของเสียมากเกินไป การออกแบบยานยนต์และโดรนมักต้องการผลิตภัณฑ์ที่หลากหลาย ในขณะที่สินค้าอุปโภคบริโภคแบบตั้งโต๊ะอาจไม่ต้องใช้ ข้อมูลจำเพาะควรแสดงรายการช่วง ขีดจำกัดการดริฟท์ และวิธีการทดสอบไว้ในที่เดียว การรวมกันดังกล่าวช่วยให้ผู้ผลิตเลือกวัสดุแกนหลักที่เก็บค่าความเหนี่ยวนำภายในแถบความถี่ที่ระบุตลอดช่วงทั้งหมด และช่วยให้ตัวอย่างที่ได้รับอนุมัติและชิ้นส่วนการผลิตมีเกณฑ์การยอมรับร่วมกัน
การสูญเสียหลัก
การออกแบบการสูญเสียแกนกลางและความร้อน
การสูญเสียแกนกลางมาจากกลไกภายในสองกลไก: ฮิสเทรีซิสแม่เหล็กและกระแสเอ็ดดี้ คุณสมบัติของวัสดุ เช่น ความต้านทานไฟฟ้า และความหนาแน่นของฟลักซ์เป็นตัวกำหนดขนาด และสภาวะการทำงาน เช่น อุณหภูมิแวดล้อม กระแสเอาต์พุต และความถี่ในการสลับจะเปลี่ยนค่าดังกล่าว การสูญเสียเหล่านี้ทำให้แกนกลางกลายเป็นความร้อน ความร้อนดังกล่าวจะลดประสิทธิภาพลงและจำกัดการออกแบบการระบายความร้อน และความร้อนที่มากเกินไปอาจทำให้ความหนาแน่นของพลังงานลดลง บังคับให้มีการระบายความร้อนเพิ่มขึ้น และทำให้อายุการใช้งานของส่วนประกอบสั้นลง
ประสิทธิภาพสูงสุดเมื่อการสูญเสียแกนกลางและการสูญเสียทองแดงสมดุล วิศวกรไม่ควรย่อขนาดอย่างใดอย่างหนึ่งเพียงลำพัง การสูญเสียแกนขึ้นอยู่กับกระแสกระเพื่อมและความถี่ในการสลับจากการใช้งาน รวมถึงวัสดุแกน รูปทรง และช่องว่างอากาศจากการออกแบบ ความสมดุลจะเปลี่ยนไปตามความถี่ การออกแบบเฟอร์ไรต์แบบดั้งเดิมที่ 100 kHz อาจสวิง 150–200 mT ของฟลักซ์ไฟฟ้ากระแสสลับ ในขณะที่การออกแบบเฟอร์ไรต์ความถี่สูงที่ 0.5–1 MHz อาจสวิงเพียง 20–50 mT ที่ความถี่สูง การสูญเสียแกนกลาง ไม่ใช่ฟลักซ์ความอิ่มตัว จะกำหนดเพดานความหนาแน่นฟลักซ์ที่ใช้งานได้ วัสดุเดียวกันที่ฟลักซ์สวิงเดียวกันจะสูญเสียพลังงานมากกว่าประมาณ 150 เท่าเมื่อความถี่เพิ่มขึ้นสิบเท่าจาก 100 kHz เป็น 1 MHz
การระบุการสูญเสียแกนกลางที่สภาวะการทำงาน
เป้าหมายการสูญเสียแกนกลางหมายถึงบางสิ่งเท่านั้นเมื่อเชื่อมโยงกับสภาพที่แท้จริงของแอปพลิเคชัน RFQ ควรตั้งชื่อเกรดวัสดุ การสวิงฟลักซ์จริง ความถี่สวิตชิ่ง รูปคลื่นและรอบการทำงาน อุณหภูมิในการทำงาน และรูปทรงแกนกลาง ตระกูลวัสดุเพียงอย่างเดียวไม่สามารถมีตัวเลขการสูญเสียได้ เกรดเฉพาะจะต้อง ผู้ซื้อควรตรวจสอบแกนที่เลือกกับเส้นโค้งการสูญเสียแกน ความสามารถในการซึมผ่านเทียบกับความถี่ อุณหภูมิ และเส้นโค้ง DC-bias ของผู้ผลิตในสภาวะเหล่านั้น
การวัดโดเมนความถี่แบบทั่วไปถือว่ามีรูปคลื่นใกล้ไซนูซอยด์ และสมมติฐานดังกล่าวล้มเหลวเนื่องจากหัวเข่าที่แหลมคมของการกระตุ้น PWM จริง วิธีโดเมนเวลา เช่น วิธีพัลส์เดียว หลีกเลี่ยงการสันนิษฐานแบบไซน์ซอยด์ และจับคู่พัลส์ทดสอบกับสัญญาณเกตจริงและแรงดันบัสของคอนเวอร์เตอร์ แบบจำลองพฤติกรรมฟีดข้อมูลกระแสเหนี่ยวนำที่เกิดขึ้นซึ่งคาดการณ์การสูญเสียแกนกลางภายใต้การกระตุ้นที่สมจริง การสูญเสียตัวเหนี่ยวนำทั้งหมดเท่ากับการสูญเสียทองแดง DC บวกกับการสูญเสียของขดลวด AC บวกกับการสูญเสียแกน ดังนั้นข้อกำหนดควรปฏิบัติทั้งสามอย่างร่วมกันแทนที่จะแยกออก
ลำดับความสำคัญของแอปพลิเคชันสำหรับตัวเหนี่ยวนำแบบกำหนดเอง Gujing
กรณีการใช้งานด้านพลังงาน การกรอง และ EMI
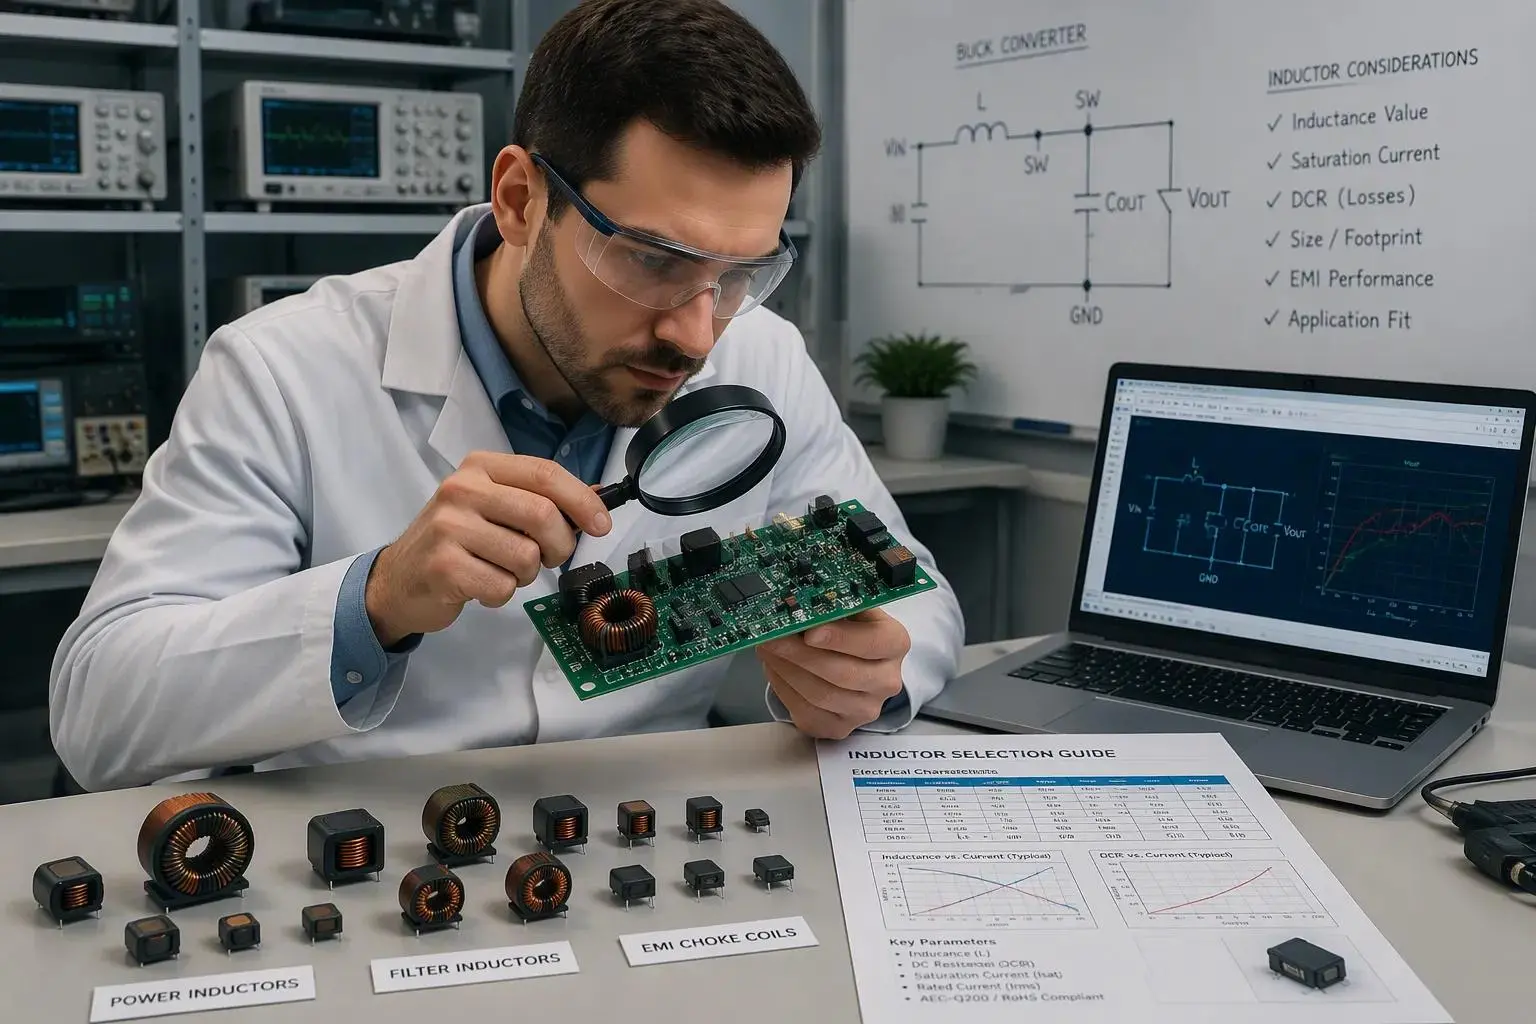
แอปพลิเคชันที่แตกต่างกันจะดึงพารามิเตอร์เดียวกันที่ตั้งไว้ในทิศทางที่ต่างกัน ตารางด้านล่างจับคู่กรณีการใช้งานทั่วไปกับลำดับความสำคัญหลักและรอง
แอปพลิเคชัน | พารามิเตอร์ลำดับความสำคัญ | โฟกัสรอง |
กำลังไฟ (ดีซี-ดีซี) | ปัจจุบัน (Isat/Irms) และ DCR ต่ำ | การป้องกัน EMI |
คลื่นความถี่วิทยุ / ไร้สาย | SRF และ Q-factor สูง | ความอดทนที่แน่นแฟ้น |
การกรองอีเอ็มไอ | ความต้านทานที่ความถี่เสียง | การป้องกัน |
อุปกรณ์อิเล็กทรอนิกส์ในยานยนต์ให้ DCR ต่ำ การสูญเสียต่ำ ความสามารถกระแสไฟฟ้าสูง และการปฏิบัติตาม EMC Gujing แนะนำตัวเหนี่ยวนำ GSHM1265MT2R2-V สำหรับโปรเจ็กต์ตัวควบคุมที่นั่ง และชิ้นส่วนดังกล่าวตรงตามข้อกำหนดปัจจุบันและข้อกำหนด EMC ขณะนี้บริษัทเป็นผู้จัดหาตัวอย่างและการผลิตจำนวนมากสำหรับโปรแกรมนั้น การออกแบบโดรนและระดับความสูงต่ำทำให้การย่อขนาดเทียบกับการส่งกำลังมีความสมดุล พวกเขายังต้องการช่วงอุณหภูมิที่กว้างและความต้านทานการสั่นสะเทือน ตัวเหนี่ยวนำขนาดกะทัดรัดของ Gujing ได้รับการรับรองระดับยานยนต์สำหรับการใช้งานในช่วงอุณหภูมิ -40°C ถึง 125°C และทนทานต่อการสั่นสะเทือนที่รุนแรง ซึ่งเหมาะกับสถานการณ์ที่ซับซ้อน เช่น การทำงานบนที่ราบสูง ตัวควบคุมการชาร์จพลังงานแสงอาทิตย์จัดลำดับความสำคัญของความสอดคล้องของพารามิเตอร์ Gujing จัดการกับความสอดคล้องที่ไม่ดีในส่วนนั้นด้วยการทดสอบทางกายภาพและการจับคู่พารามิเตอร์เพื่อให้แน่ใจว่ามีความสม่ำเสมอ
จากความต้องการใช้งานไปจนถึงข้อกำหนดที่ชัดเจน
ขั้นตอนการทำงานที่มีโครงสร้างจะเปลี่ยนความต้องการของแอปพลิเคชันให้เป็นข้อกำหนดที่ตรวจสอบได้ ลำดับด้านล่างสะท้อนถึงกระบวนการที่ Gujing ใช้กับคำขอตัวเหนี่ยวนำแบบกำหนดเองของ Gujing แต่ละรายการ
1. กำหนดข้อกำหนดของวงจร: กระแสไฟฟ้าต่อเนื่องสูงสุด กระแสไฟฟ้าชั่วคราวสูงสุด และความถี่ในการทำงาน
2. เลือกค่าตัวเหนี่ยวนำจากเอกสารข้อมูลของ IC โดยกำหนดเป้าหมายกระแสริปเปิลที่ 20%–40% ของกระแสเอาท์พุตสูงสุด
3. ประมาณพิกัดกระแสโดยการคำนวณกระแสพีคสัมบูรณ์ ซึ่งเท่ากับกระแสโหลดบวกครึ่งหนึ่งของกระแสริปเปิล เพื่อตั้งค่าข้อกำหนด Isat
4. ตรวจสอบ DCR และประสิทธิภาพ โดยเลือกตัวเลือก DCR ต่ำสุดเพื่อลดการสูญเสียความร้อนของ I²R
5. เลือกแพ็คเกจและตรวจสอบเค้าโครง ยืนยันว่ารอยเท้าพอดีกับ PCB และมีทองแดงเพียงพอสำหรับการกระจายความร้อน
6. ตรวจสอบ SRF โดยให้แน่ใจว่าอยู่เหนือความถี่ในการทำงาน เพื่อให้ชิ้นส่วนมีพฤติกรรมแบบเหนี่ยวนำ
กฎง่ายๆ หลายประการทำให้ตัวเลขผลลัพธ์คมชัดขึ้น Isat ควรเกินกระแสสูงสุด 30% และ Irms ควรเกินโหลดต่อเนื่อง 20% SRF ควรเกินสิบเท่าของความถี่ในการทำงาน การเพิกเฉยต่อระยะขอบเหล่านี้ทำให้เกิดความอิ่มตัวของแกนกลาง ความร้อนสูงเกินไป หรือชิ้นส่วนที่ทำงานแบบเก็บประจุและไม่สามารถกรองได้
การจำลองสามารถจำกัดขอบเขตให้แคบลงก่อนการตรวจสอบความถูกต้องของฮาร์ดแวร์ วิศวกรจะต้องกำหนดเงื่อนไขขอบเขตก่อน: กำลังเอาท์พุต ช่วงแรงดันไฟฟ้าอินพุต ความถี่สวิตชิ่ง ข้อจำกัดการกระเพื่อม และอุณหภูมิโดยรอบ จากนั้นเครื่องมือออกแบบระดับระบบจะกำหนดค่าคอนโทรลเลอร์และโทโพโลยี และเครื่องมือจำลองระดับส่วนประกอบจะทดสอบตัวเหนี่ยวนำภายใต้เงื่อนไขเหล่านั้น การเปรียบเทียบครอบคลุมถึงการสูญเสียและอุณหภูมิที่เพิ่มขึ้นของชิ้นส่วนที่มีการเหนี่ยวนำและพิกัดกระแสใกล้เคียงกัน แต่มีวัสดุแกนกลางหรือรูปทรงต่างกัน ตัวเลือกการจำลองสำหรับการทดสอบบัลลังก์ และการปรับแต่งการออกแบบอาจกวาดล้างกระแสหรือความถี่เพื่อตรวจสอบระยะขอบที่เลวร้ายที่สุด
ตัวควบคุมสองตัวป้องกันการเปลี่ยนไปใช้ระดับเสียง การตรวจสอบตัวอย่างเป็นการยืนยันว่าต้นแบบมีคุณสมบัติตรงตามข้อกำหนดภายใต้สภาวะจริง การปิดผนึกสองทางจึงรับประกันได้ว่าผลิตภัณฑ์ที่ผลิตจำนวนมากจะตรงกับตัวอย่างที่ได้รับอนุมัติ ดังนั้นความสม่ำเสมอในการขนส่งจึงคงไว้ซึ่งประสิทธิภาพของวงจรที่เชื่อถือได้ RFQ ควรแสดงรายการการปฏิบัติตาม RoHS เป็นรายการข้อกำหนด ควบคู่ไปกับข้อจำกัดทางไฟฟ้ากระบวนการคัดเลือกของ Gujingจะชั่งน้ำหนักความหนาแน่นของฟลักซ์แม่เหล็ก การซึมผ่าน การสูญเสียแกนกลาง และอุณหภูมิคูรี พร้อมด้วยประสิทธิภาพ ระดับปัจจุบัน การปฏิบัติตามข้อกำหนดของ EMC และต้นทุน มุมมองหลายมิตินั้นทำให้ตัวเหนี่ยวนำแบบกำหนดเอง gujing แต่ละตัวจับคู่กับการใช้งานมากกว่าที่จะเป็นค่าเฉลี่ยแค็ตตาล็อก
พารามิเตอร์เจ็ดตัวเป็นไปตามลำดับ: ตัวเหนี่ยวนำและพิกัดความเผื่อ, DCR, กระแสพิกัดและความอิ่มตัว, SRF, สัมประสิทธิ์อุณหภูมิและช่วง และการสูญเสียแกนกลาง ข้อมูลจำเพาะที่ชัดเจนและสมดุลยังคงเป็นรากฐานของคำสั่งซื้อ OEM/ODM ที่ประสบความสำเร็จ
RFQ ควรบันทึกเงื่อนไขการทดสอบและวิธีการวัดไว้ข้างขีดจำกัดแต่ละอัน หมายเลขการยอมรับจะต้องตรงกับเงื่อนไขที่เขียนไว้ในใบสั่งซื้อ เนื่องจากความสามารถในการซึมผ่านที่วัดได้ที่ความถี่หนึ่ง ความแรงของสนามแม่เหล็ก และอุณหภูมิไม่เท่ากับค่าที่อ่านได้จากที่อื่น ผู้ซื้อควรทำเครื่องหมายข้อกำหนดแต่ละข้อว่าต้องมีหรือต่อรองได้
ยืนยันคำจำกัดความกับผู้ผลิตก่อนปล่อย รวมถึงเกณฑ์กระแสความอิ่มตัวและอุณหภูมิทดสอบ DCR ตรวจสอบตัวอย่างที่ได้รับอนุมัติก่อนการผลิตจำนวนมาก สุดท้าย ให้ตรวจสอบข้อมูลจำเพาะของตัวเหนี่ยวนำแบบกำหนดเอง gujing แต่ละตัวกับการใช้งาน ไม่ใช่กับส่วนแค็ตตาล็อก